光学影像模组:从镜头设计到集成封装,制造精度如何决定视觉系统的上限
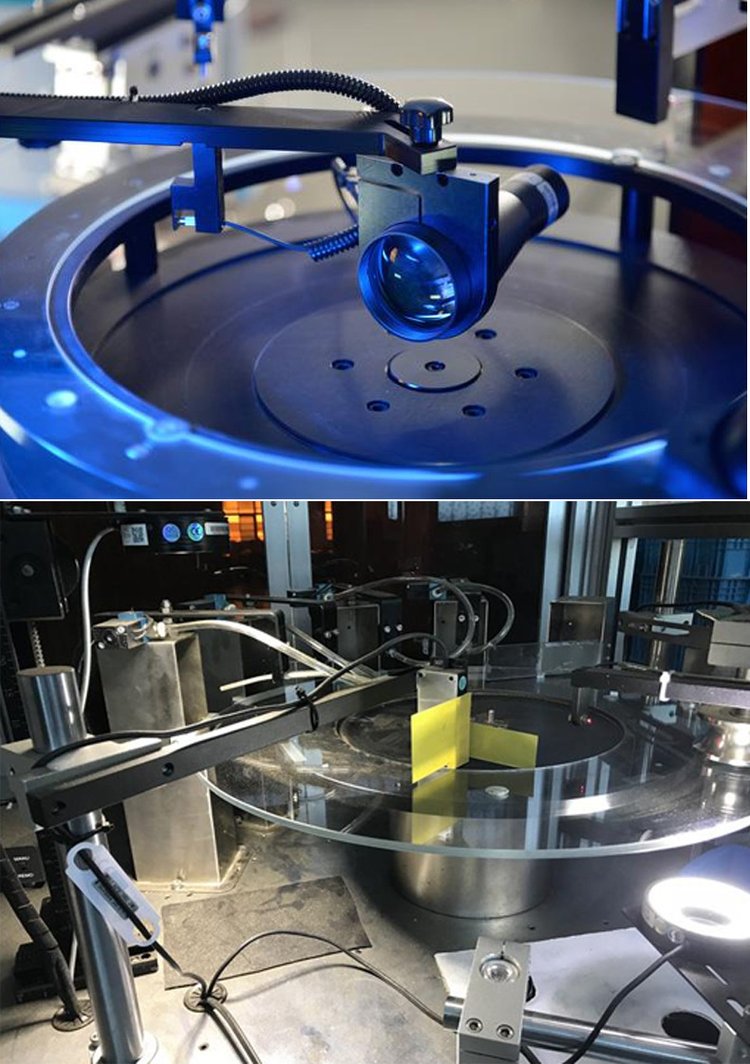
在工业自动化与智能驾驶两条主线的共同拉动下,光学影像模组已从消费电子的附属部件,演变为机器视觉系统的核心感知单元。据Yole Développement《2024年成像与传感报告》统计,全球光学模组市场规模在2023年约为480亿美元,其中车载与工业视觉两类应用的复合年增长率分别达到14.2%和11.7%,显著高于消费类模组的个位数增长。这一结构性变化意味着,模组制造商面对的竞争焦点,正从产能规模转向光学设计、封装工艺与算法协同的系统能力。
一、光学镜头设计:分辨率之外的隐性指标
评价一颗镜头,业内习惯先看像素与靶面尺寸,但真正决定成像质量的往往是畸变控制、相对照度与色差校正。以车载摄像模组为例,ADAS前视镜头通常要求全视场畸变低于2%,边缘相对照度不低于50%,否则在逆光或隧道出入口等宽动态场景中,图像边缘的信噪比会迅速劣化。舜宇光学在其2023年技术白皮书中披露,采用7片式玻塑混合结构与非球面校正后,其车载前视模组在-40℃至85℃温漂范围内的离焦量可控制在±5μm以内,这一指标直接关系到远距离目标检测的稳定性。
工业视觉系统对镜头的诉求则偏向另一维度。高精度测量场景中,远心度与景深一致性比大光圈更为关键。以3C结构件尺寸检测为例,普通FA镜头在±0.5mm物距波动下即可产生0.3%以上的测量误差,而远心镜头的倍率漂移可压缩至0.05%以内。这也解释了为何在半导体与精密电子检测产线上,远心光学方案的渗透率持续上升。
二、集成封装测试:良率藏在微米级的工艺窗口里
模组制造的价值链中,封装环节的技术密度常被低估。以COB(Chip on Board)与COF(Chip on Film)两种主流工艺对比,前者在散热与结构强度上占优,后者则在模组厚度与柔性布线方面更具优势。车载摄像模组因需通过AEC-Q100与ISO 16750系列可靠性验证,普遍倾向COB方案,并对金线弧高、焊点空洞率提出严苛要求——空洞率超过5%即可能在温度循环测试中引发失效。
主动对准(Active Alignment)是另一道分水岭。传统螺纹锁附方式的MTF一致性偏差可达15%以上,而六轴主动对准设备可将镜头与传感器的光轴偏差控制在0.5μm量级,使模组间MTF离散度收窄至5%以内。国内头部代工厂的产线数据显示,引入主动对准后,800万像素车载模组的一次通过率从82%提升至96%以上,单颗模组的返修成本下降约四成。对于光学影像代工业务而言,这类工艺能力构成了难以短期复制的竞争壁垒。
三、算法与光学的协同:视觉检测方案的系统视角
再优秀的硬件若缺少匹配的影像算法开发,也难以兑现标称性能。以AI视觉检测中的缺陷识别为例,镜头MTF与传感器量子效率共同决定了图像的调制传递特性,而算法模型的输入质量直接受此制约。海康机器人在其工业相机选型指南中指出,当镜头在Nyquist频率处的MTF低于0.3时,亚像素级边缘检测的重复精度会下降约20%,此时即便增加训练数据量,模型收敛效果也有限。
因此,成熟的视觉检测方案供应商往往在项目初期即介入光学选型,依据检测精度反推镜头分辨率、景深与光源配合方案,而非简单堆叠高像素传感器。这种“光学—算法—场景”三位一体的开发逻辑,正在成为汽车电子摄像头与工业视觉系统项目的标准流程。
四、结语
光学影像模组的竞争,表面看是像素与价格的比拼,实质是光学设计、封装精度与算法适配三者耦合能力的较量。随着车载摄像模组向800万像素以上演进、工业检测向亚微米级精度推进,模组制造企业若不能在镜头设计阶段就嵌入可制造性考量,在封装环节守住微米级工艺窗口,并在算法端完成闭环验证,便很难在下一轮产业升级中占据有利位置。对于深耕光学影像代工与视觉检测方案的企业而言,这既是门槛,也是机会。